Industrie manufacturière : surveillance d’une bobineuse
Un système indépendant pour le bobinage d’équipements électriques. Il surveille le processus de bobinage et l’état de la machine sur une longue période et fonctionne à côté des contrôles locaux de l’usine.
Fabrication d’équipements électriques
La tâche

Une bobineuse enroule des bobines pour des équipements électriques. Un bobinage défectueux coûte du matériau et du temps, et une machine usée en produit davantage. L’usine doit savoir à quelle fréquence les bobinages défectueux se produisent, combien de temps s’écoule entre eux, en quoi les machines diffèrent et si l’état mécanique d’une machine évolue.
Le système repose sur la mesure de la rotation et de la position, un contrôle par rapport au plan sur l’ordinateur propre de l’usine, l’acquittement par l’opérateur, une mesure de vibrations en parallèle et l’analyse PRECOG.

Concept
Deux niveaux de contrôle
- Gère le plan de bobinage.
- Compare la rotation et la position réelles avec le plan.
- Montre aussitôt à l’opérateur si le bobinage suit le plan.
- Vérifie le processus de production sur place.
- Stocke et analyse l’historique des bobinages et de l’état de la machine.
- Calcule la fréquence des bobinages défectueux et le temps qui les sépare.
- Détecte les fréquences inhabituelles, les tendances et les anomalies.
- Compare les machines qui font la même tâche.
Mesure
Ce qui est mesuré
Rotation et position
Un capteur de rotation lit la rotation et la position de la machine à partir d’un élément cible sur l’arbre.
Événements de l’opérateur
Un bouton vert confirme que le bobinage est correct. Un bouton rouge signale un bobinage défectueux.
Vibrations
Un capteur de vibrations suit l’état mécanique de la machine et des roulements en parallèle avec les cycles de bobinage.
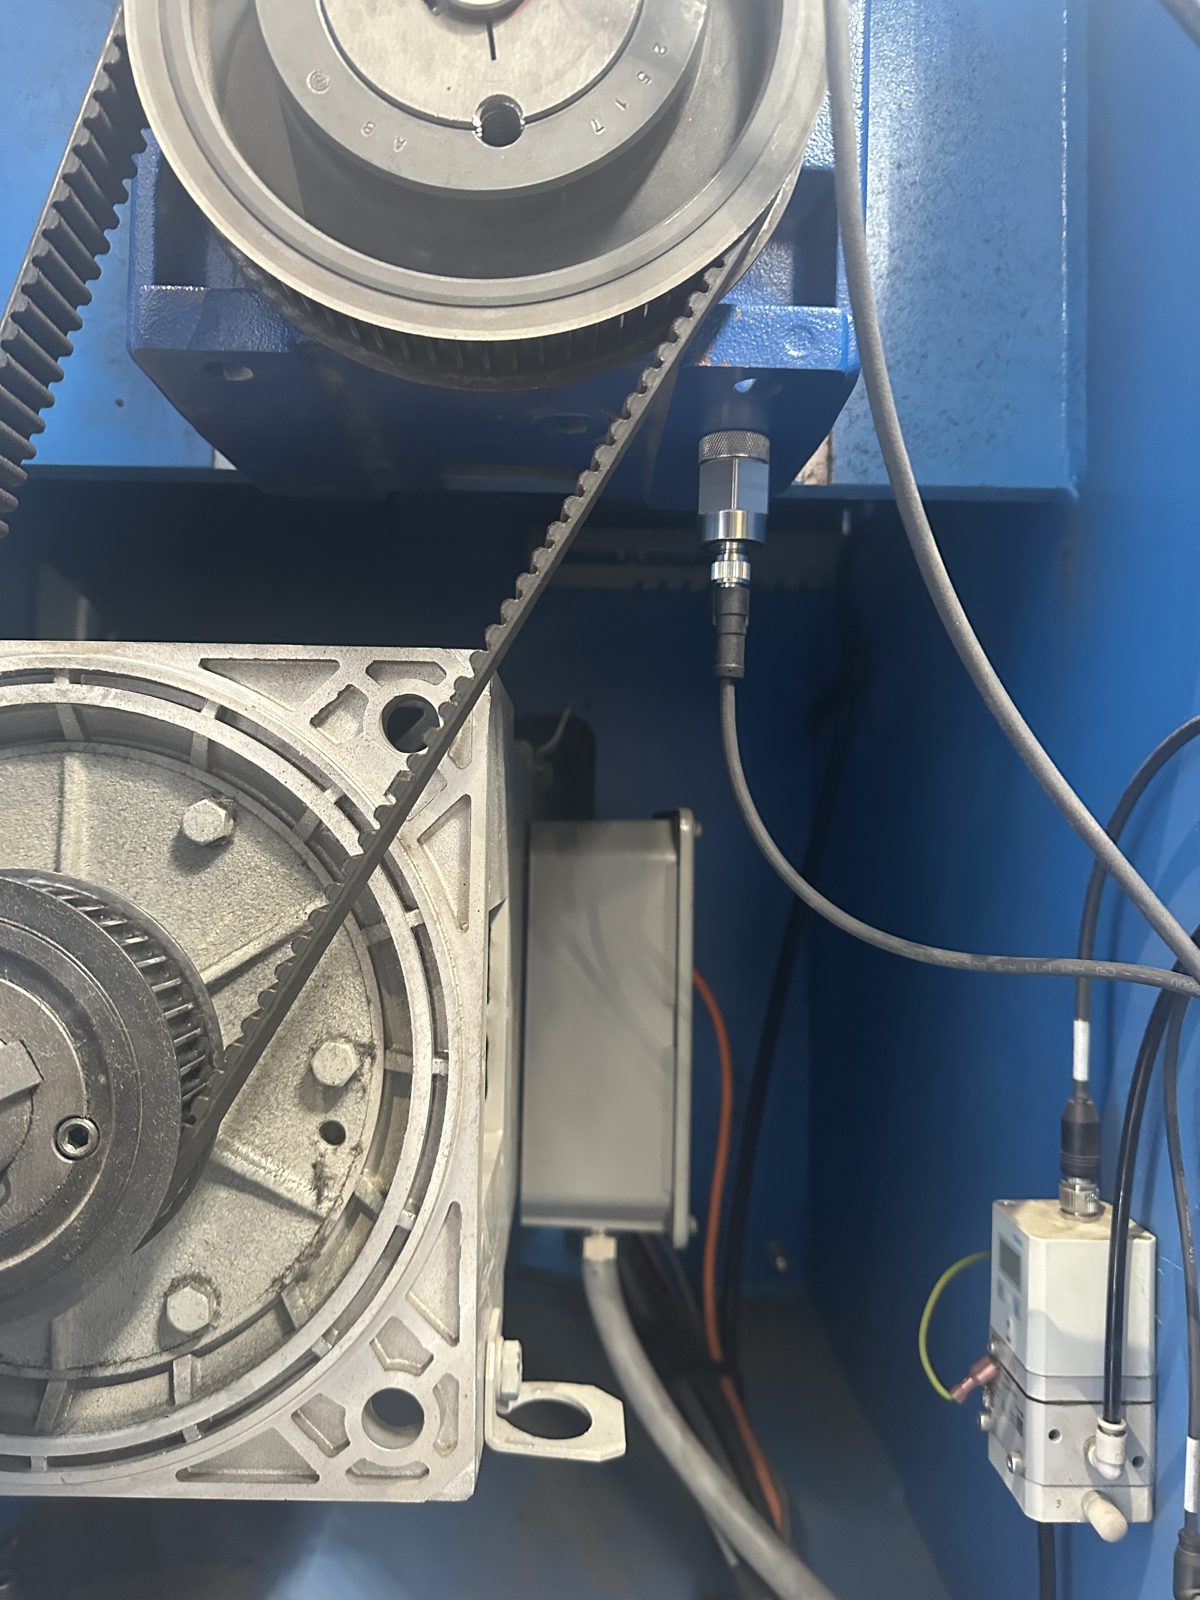
Le résultat automatique du contrôle local et le bouton de l’opérateur sont enregistrés dans des champs distincts. Cela permet d’analyser plus tard où ils concordent, où ils diffèrent et où l’opérateur a corrigé la machine.
Chemin des données
Flux des données
- Mesure. Le capteur de rotation lit la rotation et la position.
- Interface. Le capteur est relié à une interface industrielle de Vida Soft, qui reçoit aussi les deux boutons et le capteur de vibrations.
- Transfert local. L’interface transmet par USB à l’ordinateur de l’usine uniquement la rotation, la position et les événements des boutons.
- Comparaison locale. Le logiciel de l’usine compare le bobinage avec le plan et signale aussitôt un écart.
- Transfert vers PRECOG. Les mêmes données et les valeurs de vibration vont vers PRECOG par une connexion Ethernet filaire.
- Analyse. PRECOG calcule la fréquence des défauts, le temps entre les défauts, la tendance, les anomalies et l’état de la machine.
Chaque événement de bobinage comporte un identifiant de machine qui ne décrit rien, un identifiant de cycle, un horodatage et un numéro de séquence, les données de rotation et les comptages de bobinage, le résultat local, le retour de l’opérateur, les données de vibration et l’état de la transmission.
Analyse
Indicateurs et anomalies
- Nombre de bobinages défectueux
- Taux de défauts : cycles défectueux par rapport à tous les cycles
- MTBF en cycles : nombre moyen de bons bobinages entre deux défauts
- MTBF en temps : temps moyen entre deux bobinages défectueux
- Tendance de la fréquence des défauts
- Comparaison des machines
- Une fréquence de défauts qui s’accélère
- Une différence inhabituelle entre deux machines
- Une différence récurrente entre le résultat automatique et l’opérateur
- Un changement de vibrations accompagné de davantage de bobinages défectueux
Pour chaque machine, PRECOG établit une référence à partir de la relation normale entre les cycles de bobinage, le taux de défauts, le retour de l’opérateur et les vibrations. Les anomalies sont mesurées par rapport à cette référence, et non par rapport à un chiffre fixe.
Limites et sécurité
Limites et sécurité
- PRECOG ne commande ni n’arrête la bobineuse.
- PRECOG ne modifie pas le plan de bobinage.
- La connexion USB ne peut transporter que la rotation, la position et les événements des boutons. Elle ne peut transporter ni commandes, ni réglages, ni modifications de logiciel.
- La connexion Ethernet ne transporte que des données PRECOG prédéfinies, et uniquement vers l’extérieur.
- Le logiciel de l’interface et le logiciel de l’usine ne peuvent être ni contournés ni commandés à distance par la connexion réseau.
Pour le pilote, le réseau de l’usine doit autoriser uniquement les connexions HTTPS sortantes vers l’API PRECOG. Aucune connexion entrante depuis internet n’est nécessaire. L’heure provient de préférence du serveur de temps de l’usine. Les détails de la conception de la sécurité figurent sur la page sécurité et architecture informatique.
Installation
Installation
L’interface et les deux boutons peuvent être intégrés dans un boîtier à la place de l’écran inutilisé de la machine. La conception mécanique finale tient compte des dimensions locales, de l’ergonomie pour l’opérateur, du cheminement des câbles, de la protection électrique et de l’accès pour l’entretien.

Voulez-vous suivre la qualité et l’état de vos machines de production ?